- 软件


/中文/

/中文/

//

/中文/

/中文/

/中文/

/中文/

/简体中文/
/简体中文/

/中文/
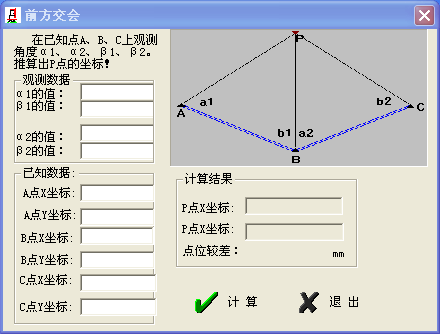
前方会一款利用三点得到第四点坐标的计算工具。其中需要观测数据(角度)和已知数据(坐标)来计算结果,是测绘学(一级学科)与工程测量(二级学科)所需应用的计算工具。
在已知A、B、C上观测角度a1、a2、b1、b2,推算出p点坐标。
观测数据:a1、a2、b1、b2
已知数据:A点X坐标、A点Y坐标、B点X坐标、B点Y坐标、C点X坐标、C点Y坐标
计算结果:P点X坐标、P点Y坐标
在两个已知点以上分别对待定点相互进行水平角观测,并根据已知点的坐标及观测角值计算出待定点坐标的方法。
设有A、B、P三点,A、B为已知坐标的点,P为未知点,用仪器测得∠PAB和∠PBA,根据A、B的坐标可求得P点的坐标,这种方法叫做前方交会
1.测量中什么叫前方交会和后方交会?
这是控制测量中的基本测量方法,用经纬仪。现在一般很少用了。大概意思是这样的:前交是用经纬仪在不同地点(都是已知坐标的)照准同一目标,当然国家规范上对角度和距离都有一定的限制,用不同组坐标推算目标坐标,还要检核。后交是经纬仪架在未知点上,向已知坐标点照准,计算方法相似。
2.全站仪的前方交会法和后方交会法分别应用于什么不同情况下?
一般用于几个控制点不能通视的情况下。以前也采用这两种方法做控制,加密控制点。前方交回和后方交回用的控制点个数不一样的。
3.怎么用全站仪前方交会,需要用棱镜照准么?
首先必须要有至少2个控制点(假如分别为A,B),在A上架设仪器对中整平,瞄准B后水平角置零,然后瞄准目标点P(比如塔尖),记下水平角度∠BAP,然后将仪器搬至B上架设仪器对中整,瞄准A后水平角置零,然后瞄准目标点P(比如塔尖),记下水平角度∠ABP.(这样计算只有平面坐标,如果需要高程值话还需要量取仪器高,棱镜高,同时还要测量竖直角)。
 华康海报体W12(P)简体下载官方版其他应用 / 2KB
 Autodesk2021激活软件v2021 中文版其他应用 / 794KB
 sXe Injected(sxe反作弊器)v17.2 官方版其他应用 / 8.5M
 昆仑通态mcgspro最新版v3.3.2.5166 官方版其他应用 / 171.2M

 极域Toolv2.4.0.0 免费版其他应用 / 467KB
 区域模拟和化繁为简W2kXpCJKv2.13 免费版其他应用 / 375KB
 win10注册表清理修复工具下载5.18 免费版其他应用 / 10.5M
 pc6MyEclipse10cr下载其他应用 / 893KB
 搜狗输入法词库批量下载器python版其他应用 / 36.5M
 win7 activation(win7激活工具)v1.7 中文绿色版其他应用 / 688KB华康海报体W12(P)简体下载官方版其他应用 / 2KBAutodesk2021激活软件v2021 中文版其他应用 / 794KB昆仑通态mcgspro最新版v3.3.2.5166 官方版其他应用 / 171.2MsXe Injected(sxe反作弊器)v17.2 官方版其他应用 / 8.5M区域模拟和化繁为简W2kXpCJKv2.13 免费版其他应用 / 375KB极域Toolv2.4.0.0 免费版其他应用 / 467KBwin10注册表清理修复工具下载5.18 免费版其他应用 / 10.5Mpc6MyEclipse10cr下载其他应用 / 893KB
 小懒猫短信压力测试器2021v1.1 pc版其他应用 / 714KB搜狗输入法词库批量下载器python版其他应用 / 36.5M


 腾讯QQ下载v9.7.22.29298 最新版
 QQ游戏大厅2023官方下载正式版v5.47.57938.0 最新版
 QQ电脑管家v15.0.22206.230 最新正式版
 雷神模拟器精简工具v1.0 绿色版
 迅雷影音下载v6.2.6.622 PC版
 Google Chrome浏览器v119.0.6045.105 官方中文版
 迅雷11正式版客户端v12.0.1.2184 官方版
 爱思助手PC版v7.98.77 官方最新版
 快剪辑电脑版v1.2.9.4001 官方版
 爱奇艺PC版客户端下载v10.8.5.7283 官方电脑版




 Xilisoft DVD Ripper Platinum(DVD复制工具)v7.8.23 中文版中文 / 41.9M
 网易云音乐wp版下载v1.5.0 官方正式版中文 / 7.4M
 万能程序多开器电脑版下载v1.1 免费版中文 / 310KB
 资产评估表格系统v2.0 官方版中文 / 3.2M
 亲淘下载1.90.04U 官方版中文 / 38.3M
 360手机助手电脑版v3.0.1.1141 正式版安装包手机软件
 搜狗拼音输入法电脑版v13.7.0.7991 官方正式版输入法类
 有道云笔记电脑版v7.2.7.0 官方版办公软件
 WinRARv6.21.0.0 官方版(32位)压缩解压
 钉钉电脑版下载官方pc客户端v7.0.20.41407 官方版办公软件
 京东读书电脑版v1.13.1.0 官方版阅读器类
 搜狗五笔输入法电脑版安装包v5.5.0.2582 官方电脑版输入法类
 WPS Office 2022 PC版v11.1.0.11875 官方最新版办公软件
 手心输入法下载安装v3.1.0.1010 官方版输入法类
 鄂公网安备42011102004716号